

Pokud se zajímáte o robotiku, elektroniku nebo máte rádi kutilské projekty, pravděpodobně jste narazili na krokový motor 28BYJ-48. Tento motor je široce používanou možností díky své nízké ceně a snadné integraci do různých typů projektů. V tomto článku vám nabídneme všechny informace, které potřebujete o 28BYJ-48, jeho vlastnostech, jak funguje a jak jej ovládat, vše vysvětleno jasným a jednoduchým způsobem.
Kromě toho, že jde o cenově dostupnou součást, je 28BYJ-48 ideální pro projekty, které vyžadují přesnost pohybu, protože má integrovaný reduktor, který mu umožňuje poskytovat vyšší úroveň kontroly, i když nemá vysoký točivý moment. Tento motor je ideální pro ovládání pozic, vytváření malých robotických prototypů nebo systémů, které vyžadují pomalé a kontrolované pohyby.
Co je to krokový motor 28BYJ-48?

28BYJ-48 je unipolární krokový motor , který vyniká především nízkou cenou a integrovanou převodovkou. I když jeho elektrické specifikace nejsou působivé, vestavěná převodovka z něj činí velmi funkční volbu pro projekty vyžadující přesné pohyby v malém měřítku.
Jednou z hlavních výhod tohoto motoru je, že je k dispozici ve verzích 5V a 12V . Oba modely jsou fyzicky identické, ale štítek motoru uvádí jeho jmenovité napětí. 5V modely jsou nejběžnější a obvykle se používají přímo s deskami, jako je Arduino.
Technické vlastnosti 28BYJ-48
28BYJ -48 má řadu funkcí, díky kterým je ideální pro hobby elektronické projekty:
- Úhel stoupání hřídele: 0.087º/krok v režimu polovičního kroku.
- Integrovaný reduktor 1/64, což znamená, že Kroky 4096 Jsou nutné k dokončení jedné celé otáčky osy (v režimu polovičního kroku).
- Nominální napětí: 5V o 12V, v závislosti na modelu.
- Odpor cívky: 50 Ohms pro 5V model.
- Maximální kroutící moment po průchodu reduktorem je 0.3 kgf•cm.
- Maximální pracovní frekvence: 100Hz, což odpovídá přibližně 1.5 otáčkám za minutu.
Provoz krokového motoru 28BYJ-48
Tento krokový motor má čtyři fáze a je řízen budicím obvodem, který postupně aktivuje každou cívku. ULN2003 je nejběžnější budič používaný s 28BYJ-48. Tento budič generuje proud potřebný k napájení cívek motoru, protože výstupy mikrokontrolérů, jako je Arduino, nemohou přímo zvládnout požadovaný proud.
Klíčem k správnému fungování tohoto motoru je sekvence aktivace cívek . V závislosti na dodržované sekvenci lze dosáhnout větší či menší přesnosti pohybu. Existují tři hlavní způsoby aktivace cívek motoru, každý s vlastními výhodami a nevýhodami:
- 1-fázová sekvence (vlnový pohon)- V jednu chvíli je buzena pouze jedna cívka, což má za následek minimální točivý moment, ale šetří energii. V tomto režimu je potřeba 2048 kroků k dokončení jednoho kola.
- 2-fázová sekvence (úplný krok): dvě cívky jsou buzeny současně, čímž se zvyšuje točivý moment, ale také spotřeba energie. Stejně jako jednofázová sekvence vyžaduje 2048 kroků na jedno kompletní otočení.
- Půlkroková sekvence: V tomto režimu střídá buzení jedné a dvou cívek současně, čímž dosahuje větší přesnosti se 4096 kroky k dokončení jednoho otočení.
Schéma zapojení
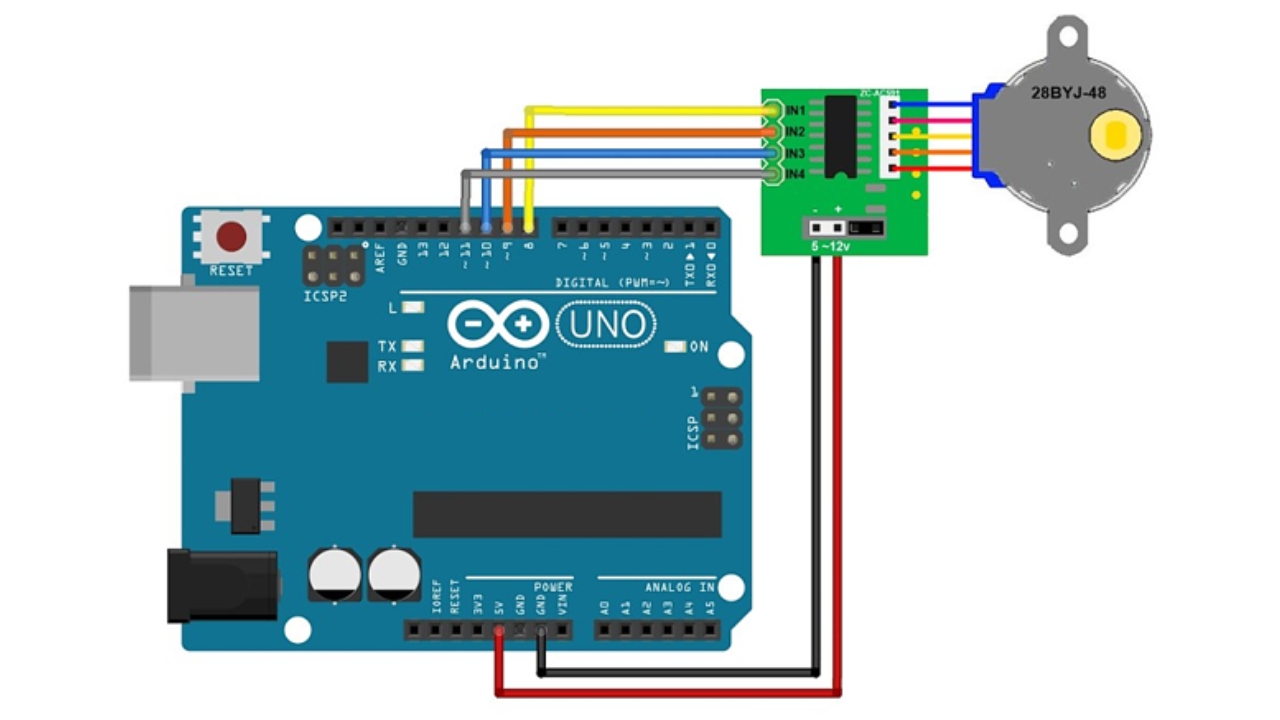
Pro použití 28BYJ-48 s Arduinem nebo jiným mikrokontrolérem je nutné jej nejprve připojit k desce ovladače ULN2003 . Tato deska má piny, které se snadno připojují k motoru, čímž se zabraňuje chybám ve fázovém zapojení.
Motor lze napájet přímo z 5V výstupu Arduina , pokud používáte 5V verzi motoru. Dále musíte propojit piny IN1 , IN2 , IN3 a IN4 ovladače s odpovídajícími digitálními piny na vašem Arduinu.
Kód pro ovládání 28BYJ-48
Kód pro ovládání 28BYJ-48 je poměrně jednoduchý díky knihovně Stepper.h , která je k dispozici ve vývojovém prostředí Arduina. Tato knihovna usnadňuje vytváření programů, které řídí směr a počet kroků motoru.
Zde je základní příklad:
#zahrnout // Definuje počet kroků na otočení: const int stepsPerRevolution = 2048; // Připojení: // Pin 8 na IN1 na ovladači ULN2003 // Pin 9 na IN2 na ovladači ULN2003 // Pin 10 na IN3 na ovladači ULN2003 // Pin 11 na IN4 na ovladači ULN2003 // Vytvoření objektu kroku pro krok s názvem 'myStepper' si poznamenejte pořadí kolíků: Stepper myStepper = Stepper(stepsPerRevolution, 8, 10, 9, 11); void setup() { myStepper.setSpeed(5); // Nastavte rychlost na 5 ot./min. Serial.begin(9600); // Zahájení komunikace pro ladění } void loop() { // Otočení o 1 otáčku jedním směrem: Serial.println("clockwise"); myStepper.step(stepsPerRevolution); zpoždění(500); // Otočte o 1 otáčku v opačném směru: Serial.println("proti směru hodinových ručiček"); myStepper.step(-stepsPerRevolution); zpoždění(500); }
Aplikace motoru 28BYJ-48
Model 28BYJ-48 se díky své všestrannosti a nízkým nákladům používá v mnoha aplikacích. Mezi nejběžnější aplikace patří:
- Tiskárny a skenery: kde je vyžadována přesná kontrola pohybu, zejména při pohybu tiskových nebo snímacích hlav.
- robotické paže: ve kterém je nutné, aby se paže pohybovala přesně, aby se umístila do konkrétních pozic.
- Projekty domácí automatizace: jako jsou automatické žaluzie nebo chytré zámky, které jsou ovládány elektronicky.
- Polohovací systémy: jako solární panely, které sledují dráhu slunce.
Výhody a nevýhody
28BYJ-48 má několik výhod, díky kterým je zvláště užitečný v amatérských elektronických projektech:
- Nízké náklady: Jeho cena je velmi přijatelná.
- Přesnost: Díky svému reduktoru dosahuje přesnosti 0.087º na krok (v režimu polovičního kroku).
- Snadná manipulace: Lze jej snadno ovládat pomocí mikrokontroléru a ovladače ULN2003.
Má však také určité nevýhody:
- Omezená rychlost: Převodovka omezuje otáčky motoru, což může být problém v aplikacích, které vyžadují rychlé pohyby.
- Omezený točivý moment: Ačkoli reduktor zlepšuje točivý moment, je to stále poměrně slabý motor ve srovnání s jinými většími modely.
Na závěr, pokud hledáte krokový motor pro své projekty v oblasti elektroniky, 28BYJ-48 je vysoce doporučená volba. Jeho nízká cena a snadné použití z něj činí jednu z nejlepších možností, jak začít ve světě krokových motorů. Navíc, i když není příliš výkonný, jeho přesnost je dostatečná pro většinu projektů domácí robotiky, polohování nebo aplikací, kde na řízení pohybu záleží více než na rychlosti a točivém momentu.