
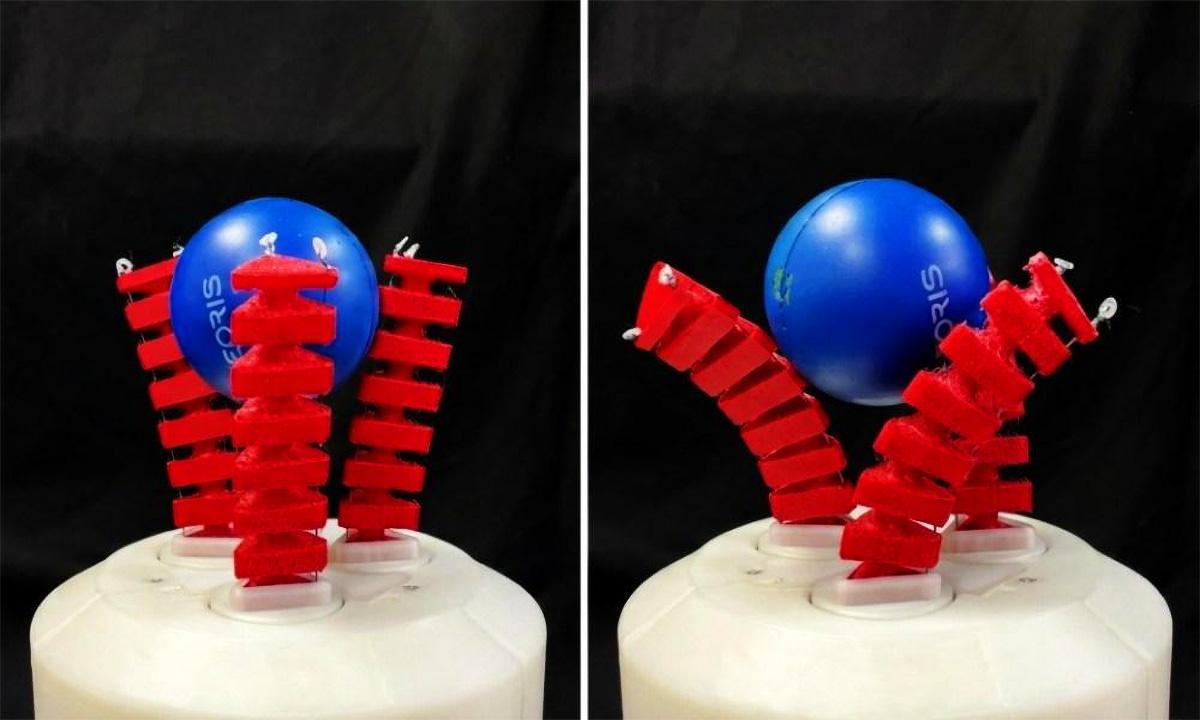
Tým výzkumníků z Veřejné univerzity v Navaře (UPNA) a Univerzity Karla III. v Madridu (UC3M) představil měkký robotický chapadlo, které jde nad rámec pouhého uchopení předmětů. Systém dokáže předměty převalovat a měnit jejich orientaci mezi prsty, aniž by je musel pustit nebo položit na povrch, aby je znovu uchopil. Tato obratnost, známá jako manipulace v ruce, je u tohoto typu mechanismu stále neobvyklá.
Vývoj si klade za cíl překonat klasické omezení. Flexibilita měkkých drápů jim umožňuje přizpůsobit se velmi různým tvarům, velikostem a tuhosti, ale dosažení jemných pohybů po uchopení je často obtížné. Výzkumníci publikovali své výsledky ve vědeckém časopise Bioinspiration & Biomimetics , kde popisují architekturu navrženou pro zlepšení této manipulační kapacity.
Tříprstový design a koordinované pohyby
Chapadlo se skládá ze tří měkkých prstů, každý se třemi stupni volnosti . Kromě ohýbání se mohou otáčet kolem vlastní osy. Koordinací těchto pohybů umožňuje zařízení, aby se předmět nepřetržitě otáčel a zároveň zůstal sevřený. Myšlenkou je oddělit dvě činnosti, které jsou v mnoha flexibilních systémech propojeny: sevření prstů kolem kusu a následná změna jeho polohy.
Výzkumníci porovnávají výsledek s každodenními gesty. Je to podobné jako otáčení sklenice v ruce, abyste si přečetli štítek, aniž byste ji odložili, nebo pohyb odšroubování žárovky. Pro člověka je to téměř automatické; pro měkkého robota to vyžaduje ovládání uchopovacích sil, relativních posunů a deformací materiálů, které se nechovají jako konvenční tuhý kloub.
Tým se nesnaží replikovat lidskou ruku, ale spíše dát stroji trochu manuální zručnosti, která se používá denně. V praxi to umožňuje přeorientovat předmět před použitím, umístit ho do jiné polohy nebo připravit na následný úkol, aniž by se musel spouštět nový cyklus uchopení.
Žádosti, testování a financování
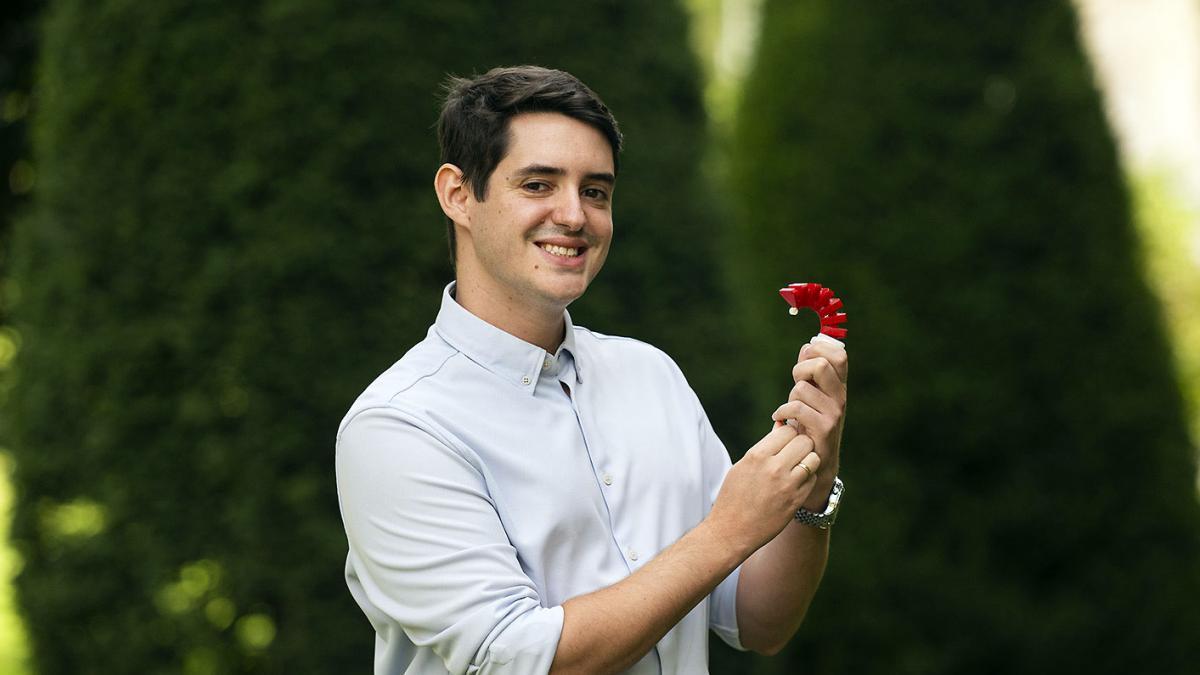
Konstrukce je také modulární. Každý ze tří prstů lze sestavit a rozebrat samostatně , takže poškozený prvek lze vyměnit bez nutnosti výměny celého čelistu. Tato funkce usnadňuje experimentování s různými konfiguracemi a může zjednodušit údržbu v budoucím vývoji.
Během testů vědci použili širokou škálu předmětů: láhev s vodou, kbelík, balíček kapesníků, fidget spinner, 3D vytištěnou figurku, gumovou kachničku, několik plyšových zvířátek, šroubovák a umělou růži . Stejná strategie byla použita k uchopení předmětů různých velikostí, tvarů a tuhostí a k jejich otáčení bez předchozího uvolnění úchopu.
Potenciální aplikace zahrnují úkoly, kde robot potřebuje upravit úchop objektu, aniž by jej musel pustit a znovu uchopit. Mezi příklady patří orientace dílu před montáží , manipulace s jemnými nebo nepravidelně tvarovanými výrobky, třídění objednávek, příprava laboratorních materiálů nebo práce s předměty, které mění tvar. Mezi zmíněná odvětví patří potravinářství, logistika, laboratoře, výroba a asistenční robotika.
Další oblastí, kde se tento přístup hodí, je kolaborativní robotika . V prostorech sdílených lidmi a stroji se měkké systémy mohou fyzicky přizpůsobit méně strukturovanému prostředí než tradiční průmyslová buňka. Schopnost přeorientovat objekt uvnitř samotného chapadla rozšiřuje operace, které lze provést jediným uchopením.
Projekt byl financován z projektů ADAPTA a SIROCO , které propagovalo Ministerstvo vědy, inovací a univerzit, spolu s finančními prostředky z ERDF od Evropské unie. Autory studie jsou Carlos Relaño Gibert z Veřejné univerzity v Navaře (UPNA) a Alberto Rodríguez-Sanz, Lisbeth Mena a Concepción A. Monje z RoboticsLab na Univerzitě Carlose III. v Madridu (UC3M).
Na rozdíl od pevných průmyslových robotů, kteří obvykle potřebují předem znát přesnou geometrii toho, co budou zvedat, nabízejí měkké roboty větší přizpůsobivost hmatu. To sice nevylučuje potřebu vidění, kontroly a plánování, ale snižuje to závislost na konkrétním tvaru a otevírá dveře k manipulaci s křehkými nebo nepředvídatelnými předměty s větší mírou bezpečnosti.
Tento pokrok je stále ve fázi experimentálního výzkumu. Testy ukazují, že architektura funguje se studovanou sadou objektů, ačkoli její implementace na reálných výrobních linkách bude záviset na faktorech, jako je rychlost cyklu, opakovatelnost, údržba a integrace s jinými systémy. Pokud lze tyto podmínky splnit bez obětování mechanické jednoduchosti, manipulace uvnitř chapadla by mohla eliminovat pomocné operace u úkolů, které v současnosti vyžadují uvolnění, přemístění a opětovné uchopení.