Kombinace fúze senzorů a softwarově definovaných vozidel (SDV) způsobuje revoluci v tom, jak jsou automobily navrhovány, modernizovány a řízeny. Tato evoluce zahrnuje software, který přebírá vedení , koordinuje více senzorů a akčních členů a umožňuje zlepšení výkonu bez změny hardwaru.
Tento přístup, který je v tomto odvětví stále rozšířenější, integruje kamery, radary, LiDAR a inerciální senzory pro pochopení prostředí v reálném čase, zatímco centralizovaná a propojená architektura umožňuje aktualizace OTA , vzdálené služby, nové obchodní modely a pokročilé asistenční systémy pro řidiče (ADAS) a dokonce i funkce automatizovaného řízení.
Co je to softwarově definované vozidlo?
Systém sledování pohybu vozidel (VDS) je vozidlo, jehož funkčnost je definována a řízena softwarem . Na rozdíl od tradičních automobilů, kde každý elektronický a mechanický systém pracuje pevně a izolovaně, VDS koordinují všechny funkce prostřednictvím výkonných výpočetních platforem, interní a externí komunikace a aplikační vrstvy, která se v průběhu času vyvíjí.
Tento koncept nevznikl z nuly; jeho impuls pochází z pokroku v oblasti senzorů, akčních členů, vysoce výkonného hardwaru a algoritmů (včetně umělé inteligence a řídicího inženýrství), které již umožňují hluboké vzájemné vazby mezi trakcí, brzděním, řízením, vnímáním, navigací a uživatelskou zkušeností.
Rozdíly oproti tradičním vozidlům
V konvenčním automobilu závisí většina funkcí na specifickém a nepružném hardwaru. V systému VDS je jádrem software, který zvyšuje propojení mezi subsystémy a zjednodušuje vývoj funkcí v průběhu životního cyklu vozidla.
Upgrady již nevyžadují výměnu dílů: jsou dodávány prostřednictvím rychlých vzdálených aktualizací , což snižuje náklady a čas, i když to představuje funkční a kybernetické bezpečnostní výzvy. Tato možnost neustálých upgradů umožňuje agilní začleňování špičkových technologií a vylepšení zabezpečení .
Kromě toho mohou SDV shromažďovat data v reálném čase pro optimalizaci výkonu, informování o budoucích verzích a urychlení inovací v oblasti nových funkcí a služeb.
Architektura SDV
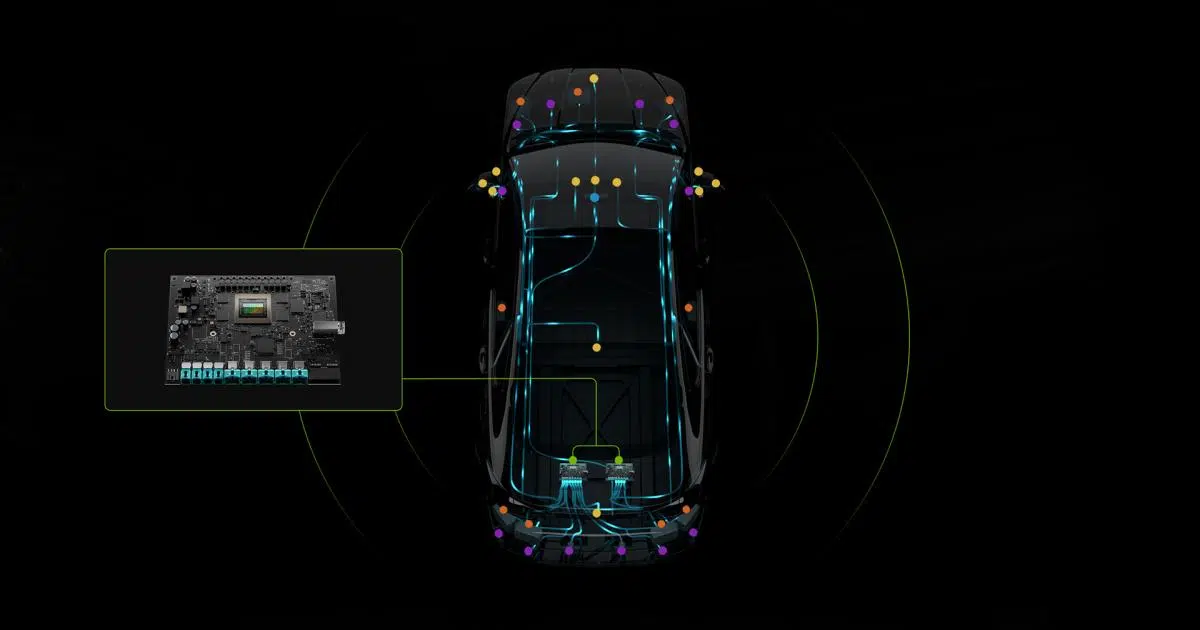
Fyzický základ se skládá z vysoce výkonných procesorů , interních sítí, úložiště, několika senzorů a distribuovaných akčních členů. Tato robustní hardwarová platforma spouští software v reálném čase, propojuje komponenty a synchronizuje příkazy s brzdami, řízením a pohonnými systémy.
Na základě toho je software organizován do vrstev: operační systém spravuje kybernetickou bezpečnost, paměť a I/O; mezilehlá virtualizační neboli middleware vrstva standardizuje komunikaci; a aplikační vrstva implementuje funkce (trakci, brzdění, řízení atd.) bez závislosti na detailech podkladového hardwaru.
Architektura je doplněna externí konektivitou: internet, 5G, V2X a cloud pro vzdálené služby, diagnostiku, analýzy a nasazení OTA aktualizací ve vozidlech a vozových parkech.
Vývojové platformy a ekosystémy
Standardizace a spolupráce jsou klíčové. AUTOSAR se ve svých klasických (reálný čas, zabezpečení a vysoká spolehlivost) a adaptivních (dynamická prostředí, aktualizace OTA a konektivita) profilech stal základním kamenem interoperability v automobilovém průmyslu.
Stále více se prosazují nástroje a systémy se specifickými přístupy: jazyk Rust pro svou bezpečnost a paměťovou efektivitu a RTOS, jako je FreeRTOS (open source, zařízení s omezenými zdroji) a SAFERTOS (certifikovaný pro funkční bezpečnost), ideální pro kritické komponenty.
Dodavatelé křemíku a softwaru nabízejí stabilní prostředí pro SDV se škálovatelnými procesory, které usnadňují opětovné použití kódu , kontroléry kvality produkce a bezpečnostně orientovanou MCAL. Nabízejí také možnosti operačních systémů, jako jsou FreeRTOS, Linux, QNX a SafeRTOS , a podporu pro AUTOSAR pro zjednodušení integrace s rozmanitým ekosystémem.
Historie a vývoj
Od 70. let 20. století řídily motor a emise první elektronické systémy . V 90. letech 20. století mikroprocesory umožnily systém kontroly trakce a ABS a s novým tisíciletím přišla konektivita, digitalizace a systém ADAS , které zvýšily bezpečnost a pohodlí.
Pokročilé asistenční a automatizační funkce dnes kombinují senzory, kamery a algoritmy pro zpracování v reálném čase, což nás stále více přibližuje různým úrovním autonomního řízení s komplexním pohledem na vozidlo jako systém.
Fúze senzorů v SDV
Fúze senzorů integruje data z více zdrojů a poskytuje přesnější , robustnější a užitečnější pohled na prostředí a samotné vozidlo. Překonává omezení jediného senzoru kombinací vizuálních, vzdálenostních a pohybových signálů s matematickými modely a modely umělé inteligence.
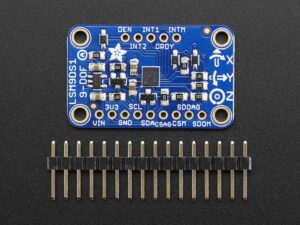
Mezi jeho základní komponenty patří: snímání pomocí kamer, LiDARu, radaru, ultrazvukových a inerciálních senzorů; předzpracování (čištění, synchronizace a normalizace); fúzní algoritmy , které sjednocují signály; a fáze rozhodování , která slouží k řízení a plánování.
COMO práce
Nejprve se shromažďují heterogenní data, poté se synchronizují a filtrují, aby se snížil šum a zkreslení, a nakonec se kombinují s technikami, které vracejí koherentní stav prostředí. Tato reprezentace se interpretuje pro spuštění funkcí, jako je detekce překážek , sledování objektů nebo manévrování.
Mezi nejrozšířenější techniky patří Kalmanova filtrace pro odhad zašumených stavů, Bayesovské přístupy k aktualizaci pravděpodobností s novými důkazy a fúze založená na hlubokém učení , kde se neuronové sítě učí kombinovat multimodální signály.
Technické výzvy
Časová synchronizace mezi senzory s různými frekvencemi a časovými razítky vyžaduje robustní strategie zarovnání a časového utěsnění.
Šum a nejistota jsou nevyhnutelné: pro udržení kvality dat jsou nutné filtry, pravděpodobnostní modely a časté kalibrace.
Výpočetní složitost je vysoká, zejména v reálném čase; edge computing a hardwarová akcelerace pomáhají omezit latence.
Navrhování komplementarity , které by zabránilo konfliktním redundancím a vyřešilo nesrovnalosti mezi senzory, je klíčovou architektonickou výzvou.
aplikace
V autonomních vozidlech a systémech ADAS fúze podporuje navigaci , 360° vnímání a plánování trasy. V robotice usnadňuje manipulaci a lokalizaci; v chytrých městech integruje signály internetu věcí pro mobilitu a energetiku; ve zdravotnictví nositelná zařízení kombinují více metrik; a v průmyslu řídí prediktivní údržbu a kontrolu kvality.
Výhody a konektivita
Bezpečnost zvyšují systémy ADAS , které snižují rizika díky pokročilému vnímání a distribuovanému řízení. Tyto funkce provádějí koordinované reakce při brzdění, řízení a zrychlování s reakčními dobami, které jsou pro člověka nemožné.
- adaptivní tempomat: upravte rychlost tak, abyste udrželi odstup.
- pomoc při parkováníasistence při manévrech pomocí senzorů a kamer.
- automatické nouzové brzdění: jednat v případě rizika kolize.
- Údržba/změna jízdních pruhů: vyhýbá se odchylkám a podporuje manévr.
- detekce slepého úhlu: upozornění na skryté oblasti.
Z hlediska provozní efektivity umožňují SDV průběžnou optimalizaci na základě dat o vozidle a prostředí, s dálkovým monitorováním, prediktivní diagnostikou a menším počtem zastávek v servisu.
Pokud jde o přizpůsobení, uživatelé aktivují funkce na vyžádání a dostávají aktualizace bezdrátově (OTA) ; toto je však pečlivě navrženo tak, aby splňovalo bezpečnostní omezení a zabránilo se rizikům během procesu aktualizace.
Pokročilá konektivita umožňuje služby, jako je navigace v reálném čase, správa vozového parku, zábava a V2X , čímž transformuje zážitek z jízdy a vztah mezi vozidlem, infrastrukturou a cloudem.
Přehled trhu a obchodní modely
Přechod na centralizované výpočetní systémy a kvazi-zónové architektury zvyšuje hodnotu. Odhaduje se, že tyto platformy do roku 2029 vygenerují tržby z hardwaru ve výši přibližně 755.000 miliard dolarů , zatímco funkce SDV by měly do roku 2035 růst ročně o 30–34 % díky monetizaci propojených a autonomních služeb.
Softwarově řízená vozidla (SDV) lze rozdělit do pěti úrovní, od návrhů zaměřených na brány a domény až po plně softwarově orientovaná vozidla . V centru pozornosti stojí vysoce výkonné výpočty (HPC), zónové řídicí jednotky a servisně orientovaný middleware, které umožňují oddělení hardwaru a softwaru a funkční škálovatelnost.
Podnikání se rekonfiguruje s funkcemi, jako jsou služby , obchodování ve vozidle a digitální kokpit, kde umělá inteligence v zařízení (s hráči jako Qualcomm, Nvidia nebo Unity) umožňuje adaptivní zážitky: obrazovky na celou šířku, avatary s umělou inteligencí a přizpůsobitelné „skiny“.
Konektivita V2X ( C-V2X, DSRC a 5G) je klíčová pro bezpečnost a koordinaci; její přijetí závisí na spektru a politikách v jednotlivých regionech (Čína, EU, USA, Japonsko, Korea). Integrace palubních jednotek (OBU), jednotek RSU (RSU) a čipových sad je v souladu s platformami SDV pro urychlení nasazení.
Výzvy nad rámec technických
Modely plateb založené na předplatném mohou vést k odmítnutí ze strany spotřebitelů , pokud jsou aplikovány na funkce vnímané jako standardní, což ovlivňuje vnímání značky.
Zvýšená konektivita s sebou nese kybernetická rizika týkající se ovládání vozidel, soukromí a cloudových služeb; jsou proto nutné pokročilé rámce a neustálé monitorování.
Vlastnictví a ochrana dat vyžaduje jasné zásady pro ukládání, používání a sdílení, jakož i souhlas a dodržování předpisů.
Vývoj, validace a údržba platforem SDV s sebou nese vysoké náklady , zejména na kritické funkce a infrastrukturu pro bezpečné aktualizace OTA.
Složitost se přesouvá do milionů řádků kódu, více vrstev a dodavatelů, což zvyšuje riziko chyb a selhání integrace .
U výrobců se silnou strojírenskou kulturou je nedostatek talentů v oblasti softwaru, umělé inteligence a kybernetické bezpečnosti; mnozí neočekávají, že by si vybudovali vlastní kapacity dříve než v příštím desetiletí.
Objevují se regulační problémy týkající se odpovědnosti, aktualizací chování softwaru a vyvíjejícího se zabezpečení, zejména u automatizovaných funkcí.
Umělá inteligence vyvolává otázky ohledně vysvětlitelnosti a předvídatelnosti , stejně jako ohledně řízení přepsání nebo okrajových případů v automatizovaném řízení.
Fragmentace platforem, operačních systémů a cloudů komplikuje kompatibilitu a škálovatelnost mezi modely a regiony.
Přestože jsou OTA aktualizace pohodlné, špatná správa aktualizací může způsobit selhání systému a frustraci uživatelů; zásadní je proto správa a testování.
Aliance a průmyslové plány
Společnosti Bosch a Cariad posilují svou spolupráci v oblasti asistovaných a automatizovaných jízdních funkcí úrovně 2 a 3 pomocí softwarového balíčku založeného na umělé inteligenci . Všechny komponenty vyvíjejí nezávisle na sobě s cílem dosáhnout chování stejně přirozeného jako u lidského řidiče a vyšší bezpečnosti.
První funkce se již testují ve vozových parkech a trénují se s velkými objemy dat. Cílem je mít balíček připravený pro sériovou výrobu k dispozici do poloviny roku 2026 , integrovatelný do nové architektury SDV koncernu Volkswagen a škálovatelný pro další výrobce.
Umělá inteligence se uplatňuje v celém řetězci: vnímání, fúze kamer a radaru , rozhodování a bezpečné ovládání hnacího ústrojí, řízení a brzd. Do budoucna se zkoumají multimodální přístupy typu Vision-Language-Action (vidění-jazyk-akce), které by umožnily uvažovat o složitých scénářích a odhalovat skrytá rizika.
Plná kontrola nad zdrojovým kódem a duševním vlastnictvím umožňuje vysoké standardy ochrany dat, zabezpečení a transparentnosti s dohledatelnými a vysvětlitelnými rozhodnutími umělé inteligence. Inženýrské řešení je podporováno škálovatelnou hardwarovou strategií pro všechny produktové řady.
Testy probíhají na veřejných komunikacích v Evropě, Japonsku a USA s využitím vozidel, jako jsou ID.Buzz a Audi Q8 . Letos se přidávají stovky dalších vozidel vybavených kompletní sadou senzorů pro zachycení hraničních případů; vývoj je založen na datech a probíhá každodenní vylepšení.
Zdroje a literatura
Chcete-li se dozvědět více o centrálních řadičích, které umožňují SDV, je užitečné prostudovat si bílou knihu Aptiv. Přímý přístup: Stáhnout PDF , která popisuje, jak centralizovaná architektura zajišťuje vysoce výkonné výpočty , zónování a průběžné aktualizace.
Práce a referenční zdroje o fúzi senzorů a jejich odhadu: Durrant-Whyte a Bailey (SLAM), Thrun/Burgard/Fox (pravděpodobnostní robotika), Bar-Shalom a kol. (sledování a navigace); dále vzdělávací zdroje společnosti NVIDIA o fúzi senzorů pro autonomní zařízení a zdroje společnosti Intel o edge computingu aplikovaném na toto téma.
Z celkového hlediska umožňuje kombinace SDV a fúze senzorů skok v oblasti zabezpečení, efektivity a zkušeností : živou platformu, která se učí z dat, aktualizuje bez změny hardwaru a otevírá propojené obchodní modely, za předpokladu, že kybernetická bezpečnost, kvalita softwaru a důvěra v umělou inteligenci jsou důsledně řízeny.