
Průzkum hlubin oceánu byl pro vědu vždy výzvou, zejména pokud jde o odesílání a přijímání dat bez přerušení. Vodní prostředí je neuvěřitelně nehostinné a funguje jako přirozená bariéra, která ochromuje konvenční komunikační systémy, což nutí inženýry hledat důmyslná řešení, jak zabránit uvíznutí robotů v propasti.
Námořní robotika dnes udělala impozantní skok vpřed a vyvinula se od jednoduchých strojů ovládaných dráty k inteligentním autonomním systémům . Cíl je jasný: umožnit těmto strojům pracovat samostatně nebo se vzájemně koordinovat při provádění inspekcí, záchranných akcí nebo environmentálních studií, aniž by bylo nutné, aby byl u řízení neustále lidský operátor.
Nové obzory v přenosu dat
Jeden z nejnovějších milníků pochází z Floridské univerzity. Tým vedený profesory Jahidulem Islamem a Adamem Khalifou tam vyvinul nízkoenergetický systém speciálně navržený pro náročná prostředí. Je zajímavé, že tato myšlenka vznikla v medicíně; Dr. Khalifa si uvědomil, že problémy s vodivostí, s nimiž se potýkají implantáty v krevním řečišti, jsou prakticky stejné jako ty, které se vyskytují v hlubokém oceánu.
Aby tento problém vyřešili, vytvořili architekturu BlueME, která se skládá z kompaktních magnetoelektrických antén . Na rozdíl od neohrabaných zařízení minulosti tento systém využívá vlastní přirozenou rezonanci k vyzařování nízkofrekvenčních signálů. A co je nejlepší, spotřeba energie je směšně nízká, nepřesahuje 10 wattů, což robotům umožňuje výrazně prodloužit výdrž baterie a zároveň udržovat stabilní spojení na vzdálenost přes 700 metrů.
Typy vozidel a jejich technologický vývoj
V podvodním světě nejsou všichni roboti stejní. Máme dálkově ovládaná vozidla (ROV) pro inspekce a podvodní robotiku , která jsou v podstatě tahouny tohoto odvětví. Tato vozidla jsou dálkově ovládaná a používají se ke všemu od oprav přístavní infrastruktury až po inspekce elektráren. Tradičně se spoléhají na pupečníkový kabel zvaný tether , který slouží jak k jejich napájení, tak k přenosu videa a telemetrie.
Kabel je však problém, protože se může zamotat do skal nebo přetrhnout v silných proudech. Proto se objevily HROV – hybridní modely, které mají vlastní baterie a mohou fungovat s kabelem i bez něj . I když jim to dává svobodu, stále se musí potýkat s omezenou autonomií, která obvykle nepřesahuje 8 hodin, což je pro složité mise poměrně malá rezerva.
Na druhou stranu existují AUV (autonomní podvodní vozidla), která jsou ze všech nejnezávislejší, protože nevyžadují neustálý lidský zásah. Současný trend směřuje k I-AUV, autonomním zásahovým vozidlům, která se dokáží sama rozhodovat . K dosažení tohoto cíle se integruje umělá inteligence a rozšířená realita, což robotům umožňuje naučit se vykonávat specifické úkoly a přizpůsobovat se mechanickým poruchám nebo změnám vlastní hmotnosti, aniž by ztratili efektivitu.
Špičkové technologie a kolektivní spolupráce
Pro zvýšení rychlosti odesílání obrázků a dat v reálném čase se zkoumá komunikace pomocí viditelného světla (VLC). Přestože má mnohem kratší dosah než sonar (sotva 50 metrů), nabízí neuvěřitelně vysokou přenosovou rychlost , která je nezbytná pro to, aby operátor mohl bez prodlení přesně vidět, co se děje pod vodou.
Budoucnost navíc spočívá v kooperativní robotice. Projekty jako SWARM si kladou za cíl koordinovaně spolupracovat s různými typy vozidel (ASV, AUV a ROV). Ve Španělsku tento výzkum vedou instituce jako PLOCAN na Kanárských ostrovech a CIRTESU na Univerzitě Jaume I. Plánem je vytvořit roje robotů , které mohou spolupracovat na podvodních stavbách nebo záchranných misích, optimalizovat náklady a zabránit tomu, aby byli potápěči vystaveni zbytečným rizikům.
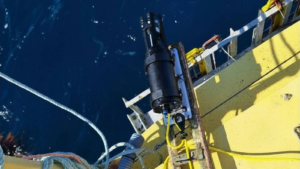
Systémová integrace je natolik pokročilá, že již existují projekty, kde USV (pozemní vozidlo) slouží jako základna pro vypouštění a vyzvedávání UAV (letacích dronů) a ROV, čímž vytváří kompletní síť pro dálkové monitorování pro offshore průmysl a vědecký výzkum.
Pokrok vodní robotiky se opírá o překonávání fyzických bariér mořského prostředí pomocí inovativních antén, inteligentního řízení energie a přechodu k plné autonomii. Díky kombinaci umělé inteligence a nových komunikačních frekvencí se podvodní plavidla vyvíjejí z jednoduchých dálkově ovládaných nástrojů v entity schopné spolupracovat a operovat v nejnepříznivějším prostředí na planetě.