Podvodní inspekce pomocí ROV a podvodní robotiky se stala klíčovou součástí jakékoli činnosti, která je závislá na moři: od lodního průmyslu až po energetický sektor, včetně vědeckého výzkumu a pojišťovnictví. To, co dříve vyžadovalo specializované potápěčské týmy, rozsáhlé plánování a nákladné odstávky, lze nyní provádět na dálku, rychle a s mnohem vyšší úrovní bezpečnosti.
V posledních letech se dálkově ovládaná vozidla a podvodní drony výrazně posunuly ve svých možnostech: kamery s vysokým rozlišením, pokročilý sonar, inteligentní software pro asistenci pilota a nespočet nástrojů, které jim umožňují provádět vše od jednoduchých vizuálních kontrol až po údržbu, čištění, řezání nebo vyzvedávání konstrukcí ve velkých hloubkách.
Co je inspekční ROV a jak funguje?
ROV, zkratka pro Remotely Operated Vehicle (dálkově ovládané vozidlo) , je v podstatě bezpilotní podvodní robot ovládaný z hladiny. Toto zařízení se připojuje k řídicí jednotce pomocí kabelu, který integruje napájení, přenos dat a v mnoha případech i video v reálném čase.
Pupeční kabel ROV je jeho technologickou záchrannou lany: slouží k přijímání energie, přenosu obrazu z kamer, dat ze senzorů a příkazů, které pilot provádí z řídicího centra. To umožňuje ovládat robota na velkou vzdálenost a udržovat stabilní a bezpečnou komunikaci i v náročných podmínkách.
Povrchové řídicí centrum se obvykle skládá z ovládací konzole s joysticky, videomonitory a specifickým softwarem pro zobrazení telemetrie, nahrávání videa, úpravu navigačních parametrů a správu dat shromážděných během inspekční mise.
Tyto typy systémů se z nástrojů téměř výhradně dostupných pro velké ropné společnosti staly dostupnými řešeními pro přepravní společnosti, inženýrské firmy, pojišťovny a výzkumná centra , která nyní mohou mít vlastní vybavení nebo si v případě potřeby najmout specializované služby.
Díky tomuto pokroku jsou nyní ROV nezbytné pro posuzování ponořených struktur, dokumentaci škod, podporu potápěčů a provádění prací v oblastech, kde by byl přístup lidí nebezpečný nebo jednoduše nemožný.
Inspekce trupu lodi: od potápěčů po podvodní drony
Inspekce trupu lodi je jedním z nejdůležitějších úkolů v námořní údržbě. Podrobné vyhodnocení ponořených oblastí umožňuje odhalit korozi, nárazy, znečištění mořskou vodou a další problémy, které ovlivňují bezpečnost i energetickou účinnost plavidla.
Tradičně se tyto inspekce prováděly vysláním potápěčských týmů s kamerami a specializovaným nářadím . Tento přístup vyžadoval složitou organizaci: povolení, předchozí plánování, velmi přísné bezpečnostní protokoly a často i vypnutí pohonných systémů lodi, aby se předešlo rizikům pro potápěče, což vedlo ke značným finančním ztrátám.
Navíc počasí a mořské podmínky přidávaly značný prvek nejistoty. Vlny, proudy nebo špatná viditelnost by mohly z bezpečnostních důvodů vynutit odložení ponorů, což by mělo dopad na dodací lhůty, náklady a operační plánování plavidla.
S příchodem inspekčních zařízení ROV se tento scénář radikálně změnil. Dnes lze kompletní inspekce trupu provádět bez nutnosti potápěčů , což udržuje personál mimo vodu a snižuje počet zastavení nebo zpomalení plavidla. Robot se pohybuje po trupu, nahrává video, fotografuje a shromažďuje data, aniž by kohokoli vystavil přímému riziku.
Další klíčovou výhodou je možnost provádět vzdálené inspekce v reálném čase . Moderní ROV umožňují odborníkům nacházejícím se kdekoli na světě připojit se k misi, sledovat živé záběry, požadovat opakované záběry nebo detailní záběry konkrétních oblastí, aniž by byli fyzicky přítomni v přístavu nebo na základně.
Tato změna paradigmatu „demokratizovala“ údržbu pod vodou, což usnadňuje provádění preventivní údržby, pravidelných kontrol znečištění moří a testů energetické účinnosti častěji a s nižšími náklady.
Profesionální podvodní robotika: služby a aplikace v reálném světě
Společnosti specializující se na podvodní robotiku, jako například Controlsub SL , byly průkopníky v zavádění těchto systémů k nabízení pokročilých služeb v oblasti podvodní inspekce a hodnocení. Mezi jejich pravidelné klienty patří ropné společnosti, přepravní společnosti, pojišťovny a další organizace, které vyžadují spolehlivé informace o stavu podvodních konstrukcí.
Aby tyto společnosti mohly profesionálním způsobem provozovat podvodní drony (ROV), zaměstnávají vysoce kvalifikovaný personál v oblasti elektroniky, robotiky, elektřiny a mechaniky . Nejde jen o to, vědět, jak pilotovat podvodní dron, ale také o pochopení jeho údržby, integrace senzorů, komunikace a bezpečnostních protokolů spojených s každým typem zásahu.
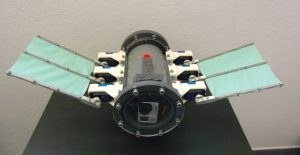
Ukázkovým příkladem je Pollux III ROV , vyráběný italskou společností GEI a používaný společností Controlsub. Toto zařízení je navrženo k provádění inspekcí a práce v hloubkách přibližně 1 000 metrů , což ho řadí do kategorie vozidel schopných provozu ve velmi náročných podmínkách.
Tento typ ROV obvykle pracuje v kampaních, kde je nutné dokumentovat stav potrubí, plošin, trupů lodí, přístavních zařízení nebo podmořských kabelů , a také provádět lehké zásahové úkoly pomocí manipulátorů a pomocného nářadí.
Nejzajímavější je, že tito roboti umožňují kombinovat vizuální kontrolu, měření, určování polohy a zaznamenávání dat v jedné misi , které jsou následně integrovány do technických zpráv a odborných posudků, což ve srovnání s tradičními technikami založenými výhradně na potápění zkracuje dobu cestování a práce.
Kamerový a video systém v kontrolních ROV
Jedním z nejdůležitějších prvků každého inspekčního ROV je jeho kamerový systém . V případě Polluxu III je hlavní kamera instalována uvnitř pouzdra (POD), které umožňuje úhel náklonu přibližně 160 stupňů , což usnadňuje vizuální sledování velkých ploch bez nadměrného pohybu vozidla.
Toto ROV může současně přenášet až dva video kanály , vybrané z maximálně čtyř různých zdrojů. To umožňuje kombinovat například přední inspekční kameru s jinou kamerou namířenou na manipulátor nebo nástroj, nebo přepínat mezi kamerami s vysokým rozlišením a kamerami s vysokou citlivostí na světlo.
Mezi běžná zařízení pro snímání obrazu patří konvenční videokamery, HD kamery a specializované videokamery pro použití v prostředí s nízkou viditelností . Mnoho systémů také integruje nastavitelné LED osvětlení, které přizpůsobuje světlo zákalu a podmínkám daného podvodního prostředí.
Díky této konfiguraci je možné získat vysoce kvalitní nahrávky a obrazové snímky , které se používají jako technické důkazy ve zprávách, odhadech pojistných událostí nebo dokumentaci škod po incidentu, což poskytuje obrovskou důkazní hodnotu ve srovnání s jednoduchými písemnými popisy.
Současný trend v podvodní robotice směřuje k videu s vyšším rozlišením, 4K kamerám, stereoskopickým systémům a optimalizovanému streamování v reálném čase , což otevírá dveře ke kolaborativním inspekcím a integraci umělé inteligence pro automatické rozpoznávání vad.
Další vybavení: manipulátory, sonar a polohovací zařízení
Kromě standardních funkcí je mnoho profesionálních ROV, jako je Pollux III, doplněno širokou řadou příslušenství a nástrojů navržených tak, aby vyhovovaly specifickým potřebám každého zákazníka nebo projektu.
Mezi nejběžnější patří hydraulické nebo elektrické manipulátory , které umožňují robotovi uchopovat, řezat, zvedat nebo přemisťovat předměty pod vodou. Tato provozní schopnost proměňuje ROV ve více než jen mobilní kameru: stává se nástrojem schopným aktivně se podílet na lehkých údržbářských úkolech a podporovat složité zásahy.
V oblasti určování polohy mohou ROV integrovat akustické lokalizační systémy, USBL, DVL a další navigační senzory , které pomáhají přesně určit polohu vozidla a kontrolovaných bodů, což je nezbytné při práci s rozsáhlými strukturami, jako jsou potrubí, větrné elektrárny na moři nebo kabelové sítě.
Další klíčovou součástí je zobrazovací sonar , zejména ve vodách se špatnou viditelností. Tato technologie umožňuje „vidět“ skrze zvuk to, co kamera nedokáže zachytit, a vytvářet tak obrazy okolí, které usnadňují navigaci a detekci překážek, a také kontrolu prvků skrytých pouhému oku.
Kromě těchto komponent je běžné nalézt další kamery s vysokým rozlišením, vysoce výkonné reflektory a specifické moduly pro měření, nedestruktivní testování nebo integraci s jinými systémy pro podvodní monitorování.
Software a automatizace v provozu ROV
Software, který je součástí moderních ROV, hraje zásadní roli ve zjednodušení provozu a zvýšení bezpečnosti a přesnosti manévrů . Nejde jen o zobrazování videa, ale také o pomoc pilotovi se stabilnějším a efektivnějším řízením vozidla.
Mezi vynikající vlastnosti těchto programů patří režimy automatického směrování a automatické hloubky , které umožňují ROV automaticky udržovat určitý směr nebo hloubku, čímž operátora zbavují nutnosti neustále korigovat působení proudů, turbulencí nebo změn vztlaku.
Systém obvykle zahrnuje také elektronický kompas a kalibraci hloubkového senzoru s informacemi zobrazovanými na obrazovce, aby si pilot byl vždy vědom orientace, hloubky a dalších kritických parametrů mise.
V sekci videa může software aplikovat ekvalizér obrazu, překrytí dat textem a grafikou a pokročilé možnosti nahrávání a správy souborů. To umožňuje monitorům zobrazovat nejen obraz, ale také informace, jako je datum, čas, směr, hloubka a stav motoru.
Mnoho systémů také zobrazuje diagnostiku vrtulí a dalších komponent v reálném čase , stejně jako indikátory zatížení, spotřeby energie a alarmů. Přítomnost hodin a možnost synchronizace videa s daty ze senzorů výrazně usnadňuje následnou analýzu.
Data shromážděná ROV lze exportovat přes rozhraní RS232 a USB , čímž se přizpůsobí potřebám každého klienta. Exportované informace se mohou pohybovat od základních navigačních protokolů až po komplexnější sady parametrů, v závislosti na konfiguraci systému pro každý projekt nebo smlouvu.
Typy prací a misí s inspekcí ROV
Inspekční ROV se etablovaly jako mimořádně všestranný nástroj pro všechny druhy podvodních úkolů ve velmi různých odvětvích . Jejich schopnosti sahají od jednoduchého pozorování až po složitější údržbářské a záchranné operace.
Jednou z nejklasičtějších aplikací je dohled nad potápěči a jejich podpora . ROV může prozkoumat oblast před ponořením, monitorovat zásah v reálném čase a fungovat jako „oko navíc“, které poskytuje další perspektivu, snižuje rizika a dodává kontextové informace na hladinu.
Tyto týmy jsou také velmi užitečné při lehkých mechanických zásazích , kdy využívají manipulátory a nástroje k uvolňování součástí, ovládání ventilů, řezání malých prvků nebo přemisťování předmětů, které blokují kritické struktury nebo průchody.
Další zásadní oblastí je kontrola a provádění nedestruktivního testování (NDT) , kde je ROV kombinován se specifickými senzory pro analýzu tloušťky, detekci koroze, měření potenciálů nebo provádění dalších kontrol bez nutnosti demontáže konstrukce nebo jejího vyndávání z vody.
Pokud jde o údržbu, tito roboti zvládnou čištění konstrukcí, odstraňování mořských nánosů, přemisťování zařízení a drobné opravy , zejména v oblastech, kam je potápěčům obtížný přístup, nebo tam, kde je požadována minimalizace doby expozice lidí.
Dálkově ovládaná vozidla (ROV) se také používají v oceánografických studiích a vědeckém výzkumu , sběru dat o životním prostředí, zaznamenávání mořského života, mapování mořského dna a dokumentaci změn v citlivých ekosystémech. Jejich schopnost pracovat ve velkých hloubkách je činí neocenitelnými pro pokročilé výzkumné projekty.
V kritickějších situacích se používají k vyprošťování konstrukcí, zbraní nebo různých předmětů , včetně trosek po nehodách a forenzně zajímavých předmětů. Mohou také řezat kabely a potrubí nebo se účastnit záchranných operací a pátrání a záchrany osob nebo plavidel v nouzi.
Tato kombinace použití dělá z ROV jakýsi „švýcarský armádní nůž“ moderních podvodních operací , schopný přizpůsobit se velmi odlišným projektům s využitím stejné základní platformy s různým příslušenstvím.
Komerční řešení v podvodní robotice a námořních technologiích
Kromě velkých, na zakázku vyrobených systémů nabízí dnešní trh širokou škálu hotových ROV a námořních platforem , které splňují profesionální i poloprofesionální potřeby. Společnosti specializující se na Pyrenejský poloostrov, jako například ROV Expert Península, se věnují poradenství, dodávkám a podpoře těchto typů řešení.
Jejich nabídka zahrnuje některé z nejoblíbenějších ROV a USV (bezpilotních povrchových vozidel) v oboru, používaných jak pro průmyslové inspekce, tak pro výzkum: modely jako BlueROV2, Chasing M2 Pro Max, QYSea Fifish V6, BalticROV, Blueboat nebo platformy GPA Seabots se staly měřítkem pro svou rovnováhu mezi výkonem, spolehlivostí a cenou.
Tyto systémy umožňují malým a středním podnikům, univerzitám nebo veřejným orgánům mít vlastní nástroj pro podvodní inspekci a průzkum, aniž by musely investovat do nadměrně složitých nebo drahých řešení, a to vždy s možností přidání senzorů a příslušenství dle rostoucích potřeb.
Kromě podmořských vozidel ROV a bezpilotních plavidel tyto společnosti nabízejí ekosystém pokročilých senzorů a doplňkových nástrojů , které výrazně rozšiřují možnosti každé platformy. Patří mezi ně sonary Blueprint Subsea Oculus, senzory hloubky a polohy Impact Subsea a akustické a navigační systémy Cerulean Sonar.
Dodává se také elektrické nářadí pro potápěče , například od společnosti Nemo Power Tools, určené pro práci pod vodou při kontrolovaných vrtacích, řezacích nebo utahovacích úkonech, které integrují podvodní robotiku s tradičními profesionálními potápěčskými zásahy.
Stejně tak je zásadní udržovat velké zásoby klíčových značek, jako jsou Blue Robotics, Bluetrail Engineering, Deepwater Exploration, Cerulean a Nemo Power Tools . Mít komponenty a náhradní díly skladem umožňuje rychlé odeslání a okamžité dodání, což je nezbytné, když projekt nemůže čekat na dlouhé doby dovozu.
Přidaná hodnota těchto společností se neomezuje pouze na prodej produktů: obvykle nabízejí poradenství, školení, systémovou integraci a technickou podporu , aby klient mohl zahájit své podvodní operace s klidem a s vědomím, že v případě jakéhokoli incidentu bude mít podporu.
Celý tento ekosystém komerčních řešení, specializovaných služeb a nástrojů pro potápěče a roboty zpřístupňuje podvodní inspekce a robotiku mnohem většímu počtu hráčů , což usnadňuje přístavům, přepravním společnostem, inženýrským firmám a výzkumným centrům začlenění této technologie do jejich každodenního provozu.
S rozvojem ROV, zdokonalováním senzorů a vývojem inteligentnějšího softwaru se podvodní údržba a inspekce změnily z pomalých, drahých a na počasí velmi závislých operací na mnohem bezpečnější, efektivnější, dokumentovanější a dostupnější , což představuje shodu v práci v mořském prostředí a jejích předchůdcích.